


ロボット用センシング技術
ロボット用センシング技術とは
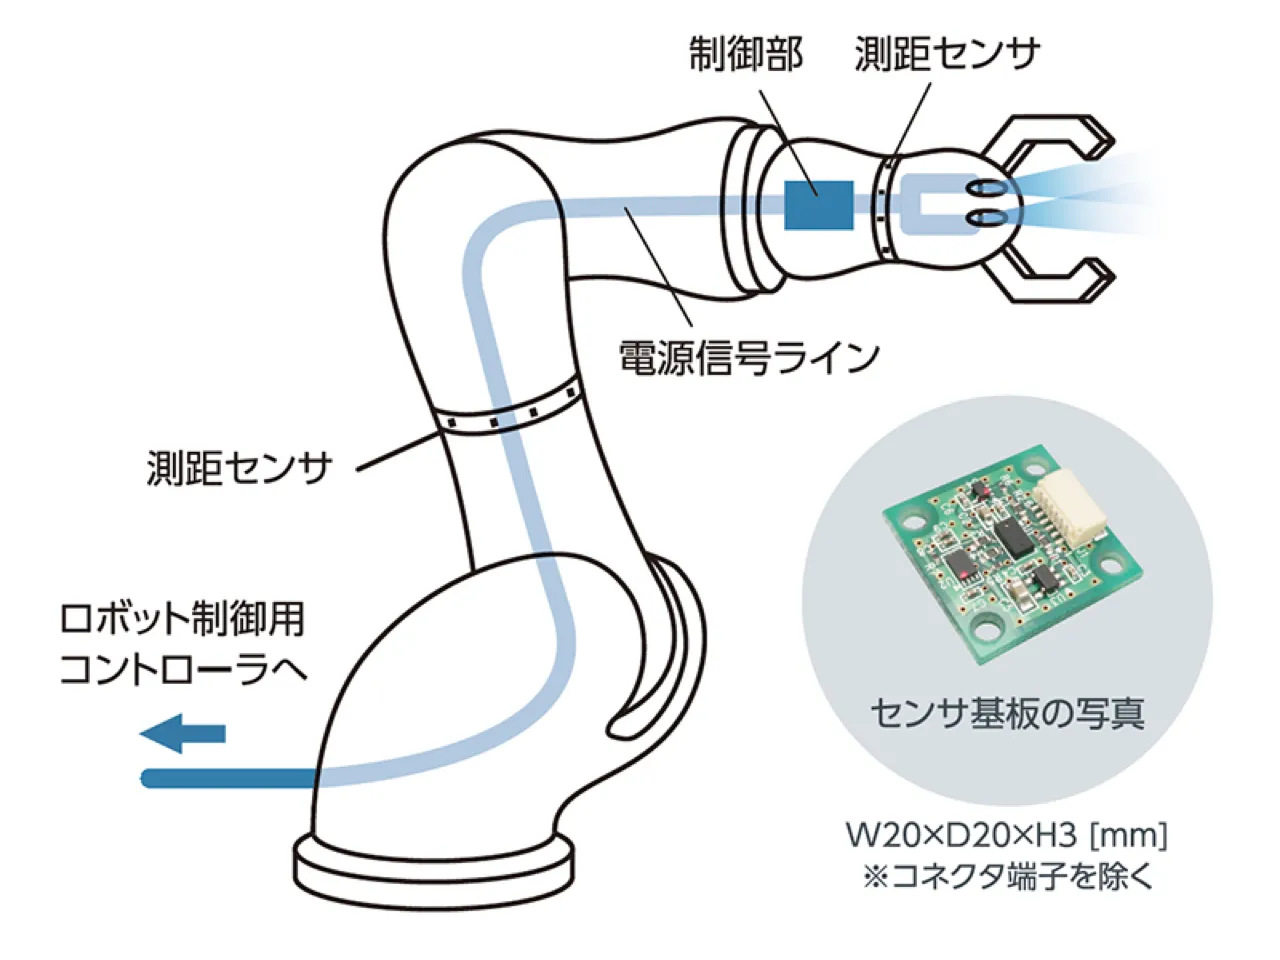
産業用ロボットや協働型ロボットと人との接触による事故を防ぐため、数多くのセンサーや厳しい安全基準等があります。旭光電機では自動ドア用センサーの技術を応用したロボットと人との接触を防ぐロボット用センシング開発を行っています。
製品事例
協働ロボット用安全センサー
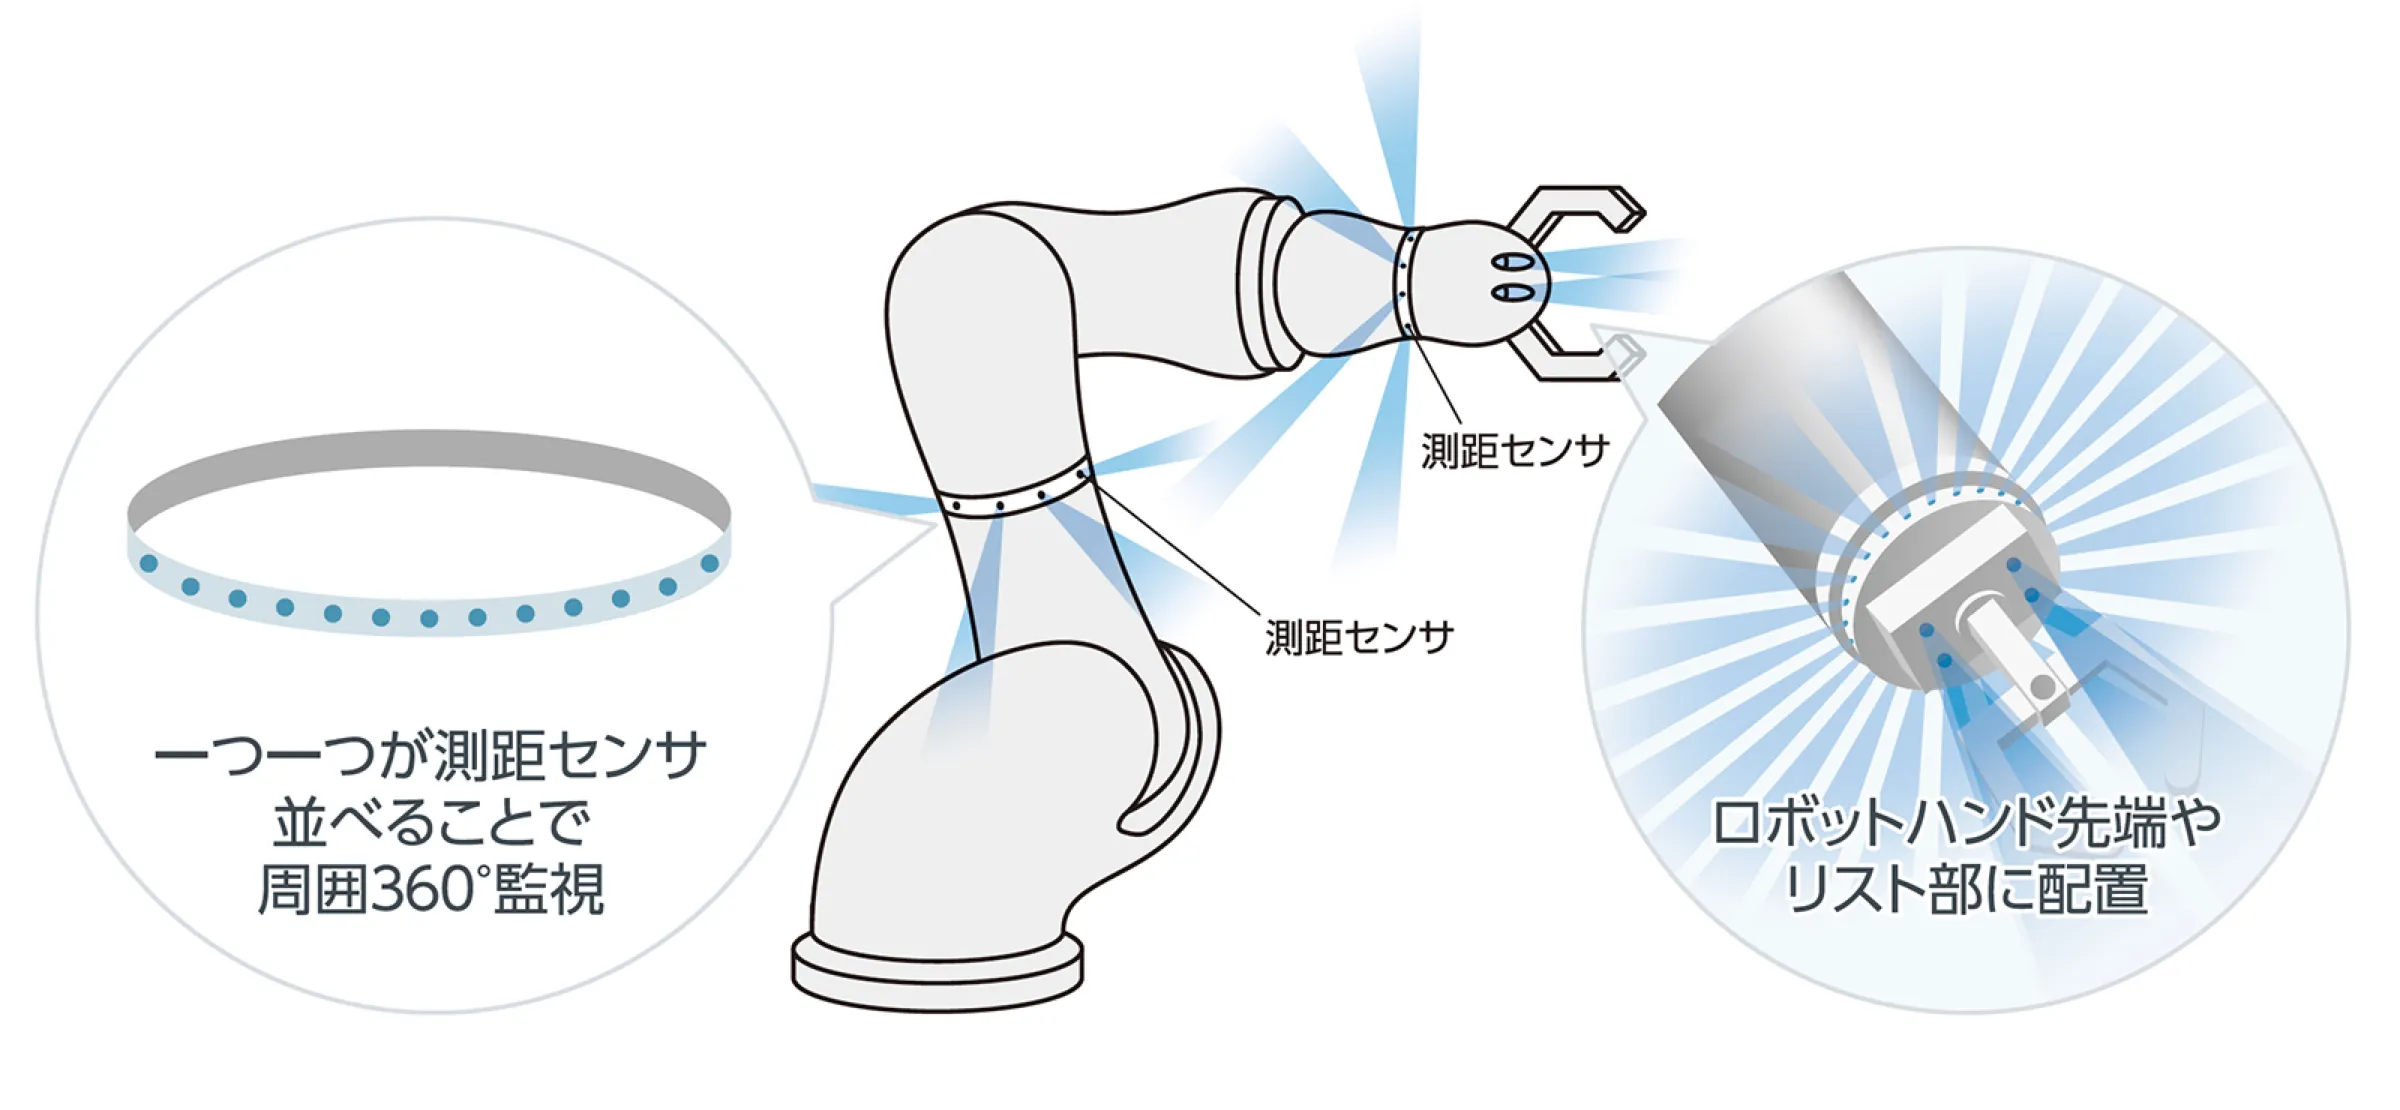
ロボットに接近する人を検知して、ロボットと人との接触を防ぐセンサーです。
※特許登録1件、特許申請中3件
システム
特徴
- 非接触型の安全センサー
- 従来のロボット用センサーは接触型(接触を感知してロボット動作を止める)センサーがメインです。
- 本センサーは距離を測定したり、特定の箇所に設置した赤外線投受光ユニット間の人の接近を検知することでロボットに接触する前に動作を止めることができるセンサーです。
- 配置が自由、死角が生じづらい
- 小型の測距センサーユニットを搭載しているため、死角の生じる箇所への設置が可能です。
- ロボットの形状やユースケースに応じてカスタム対応可能
- ロボットの形状は様々ですが、お客様ご利用のロボットの形状に合わせたカスタム対応が可能です。
仕様
| 測定時間間隔 | 最短19ms / センサー |
|---|---|
| 電源電圧 | 5、12、24Vなど |
| 消費電流 | 数十mA / センサー |
| センサー視野角 | 投光35°/ 受光25° |
| 測定距離 | 数cm~2m |
| 測定精度 | 3%~12%(測定モード、屋外、室内、反射物等による) |
| 温度範囲 | -40℃~ + 85℃ |
| センサー基板サイズ | W20×D20×H3[mm] |
製品仕様
制御ユニット
| 項目 | 仕様 | 備考 |
|---|---|---|
| 電源 | 24VDC/2A | microUSBによる給電も可能(※) |
| ロボット用 IO仕様 | ロボット停止・減速出力:3ポート | 遮断型センサー停止出力・TOFセンサー停止出力・減速出力、計3ポート |
| 汎用ロボット接点出力:2ポート | 遮断型センサー用・TOFセンサー用、各1ポートずつ | |
| 汎用ロボット接点入力:2ポート | 遮断型センサー用・TOFセンサー用、各1ポートずつ | |
| サービス用IO仕様 | 24VDC(1A)・GND・予備4本(推奨線径:AWG24) | 24VDCの給電に加えて、4つの信号を任意の位置に入出力可能 |
| ユニットサイズ | 125mm×125mm×45mm |
(※)microUSBによる給電のみでは供給電流が不足し、十分な性能を満足しない可能性があります
TOFセンサーユニット
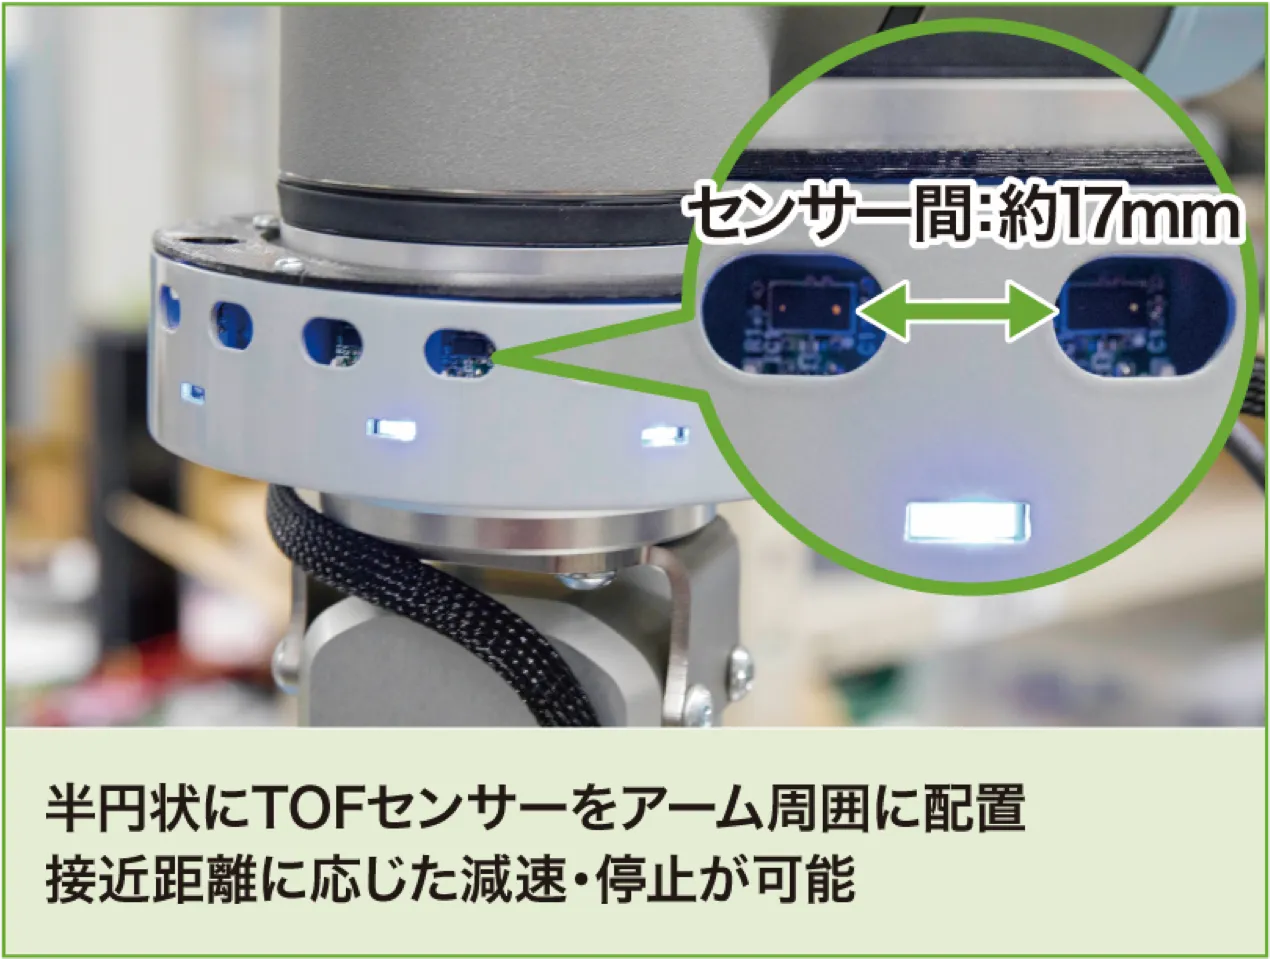
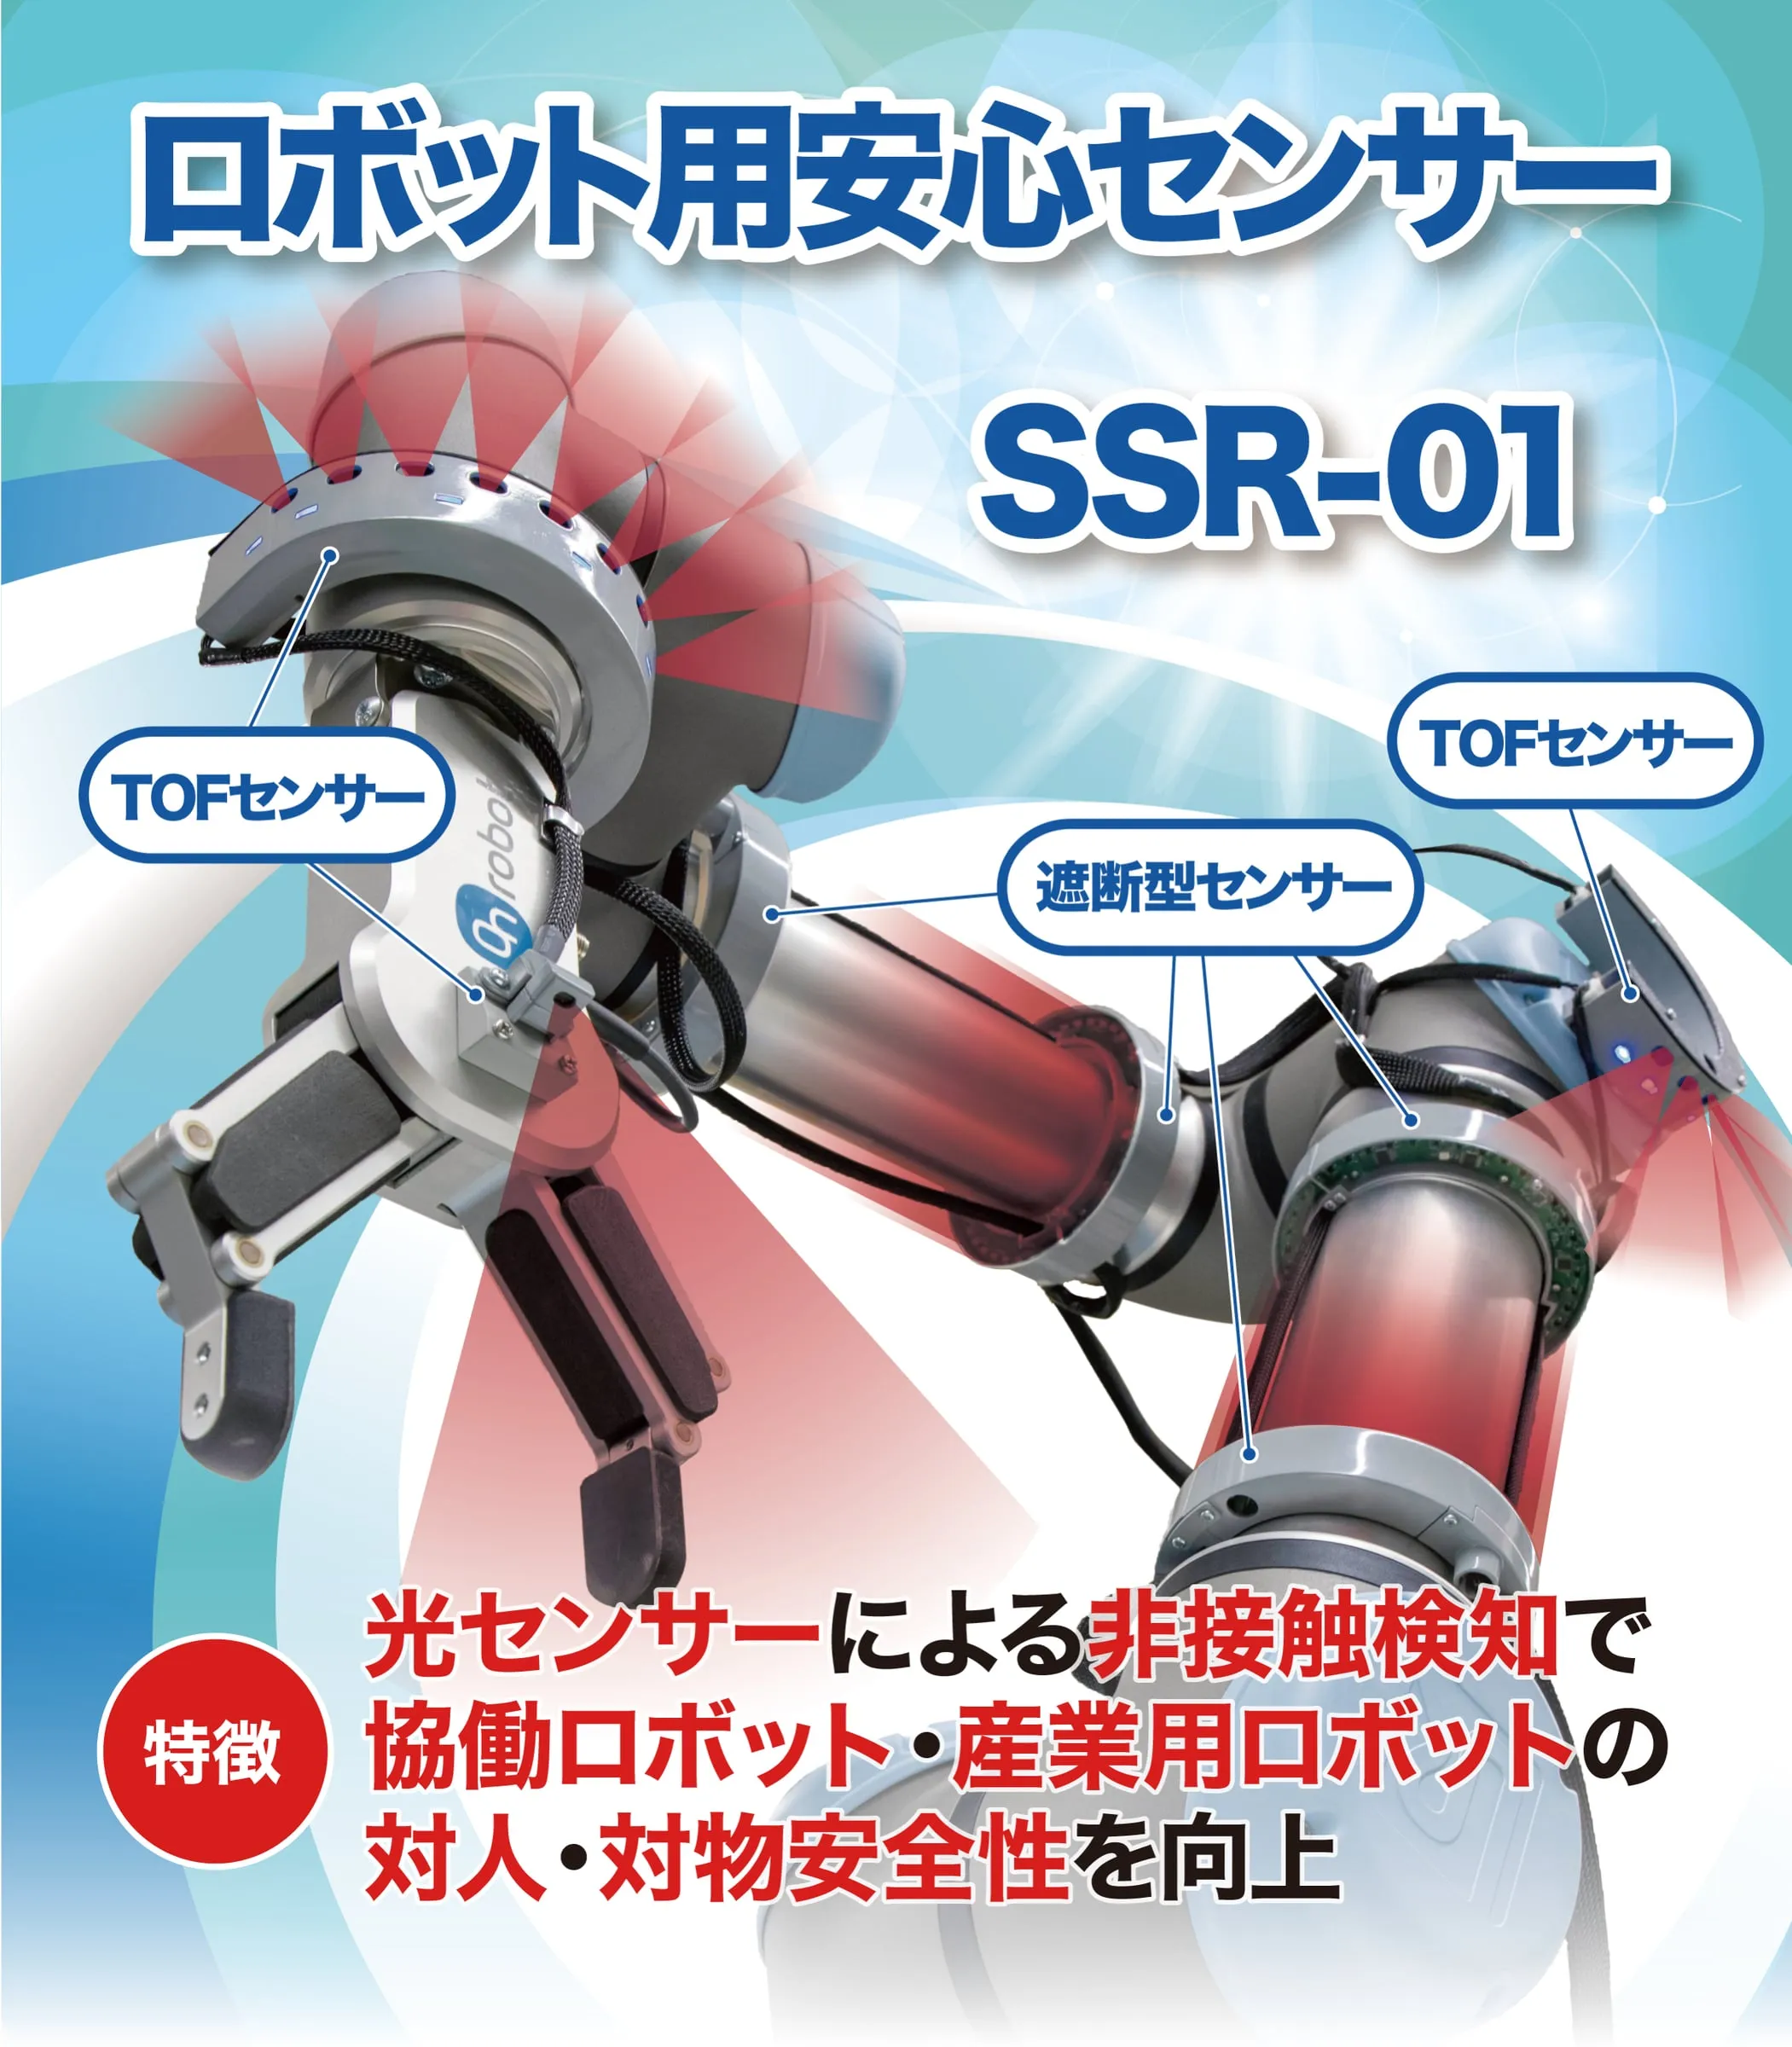
放射状にTOFセンサーをアーム周囲に配置。接近距離に応じた減速・停止が可能
| 項目 | 仕様 |
|---|---|
| TOFセンサー搭載数 | 1ユニット当たり、半円状に計10個、等間隔に搭載 |
| TOFセンサー間距離 | 約17mm(18°間隔) |
| TOFセンサー指向角 | 投光角:35°、受光角:25° |
| TOFセンサー最大探知距離 | 2m |
| TOF反応速度 | 20ms(TOFセンサー16個の場合) |
| ユニットサイズ | 85mm×120mm×29.5mm |
| 設置可能寸法(推奨値) | φ85の円筒型 |
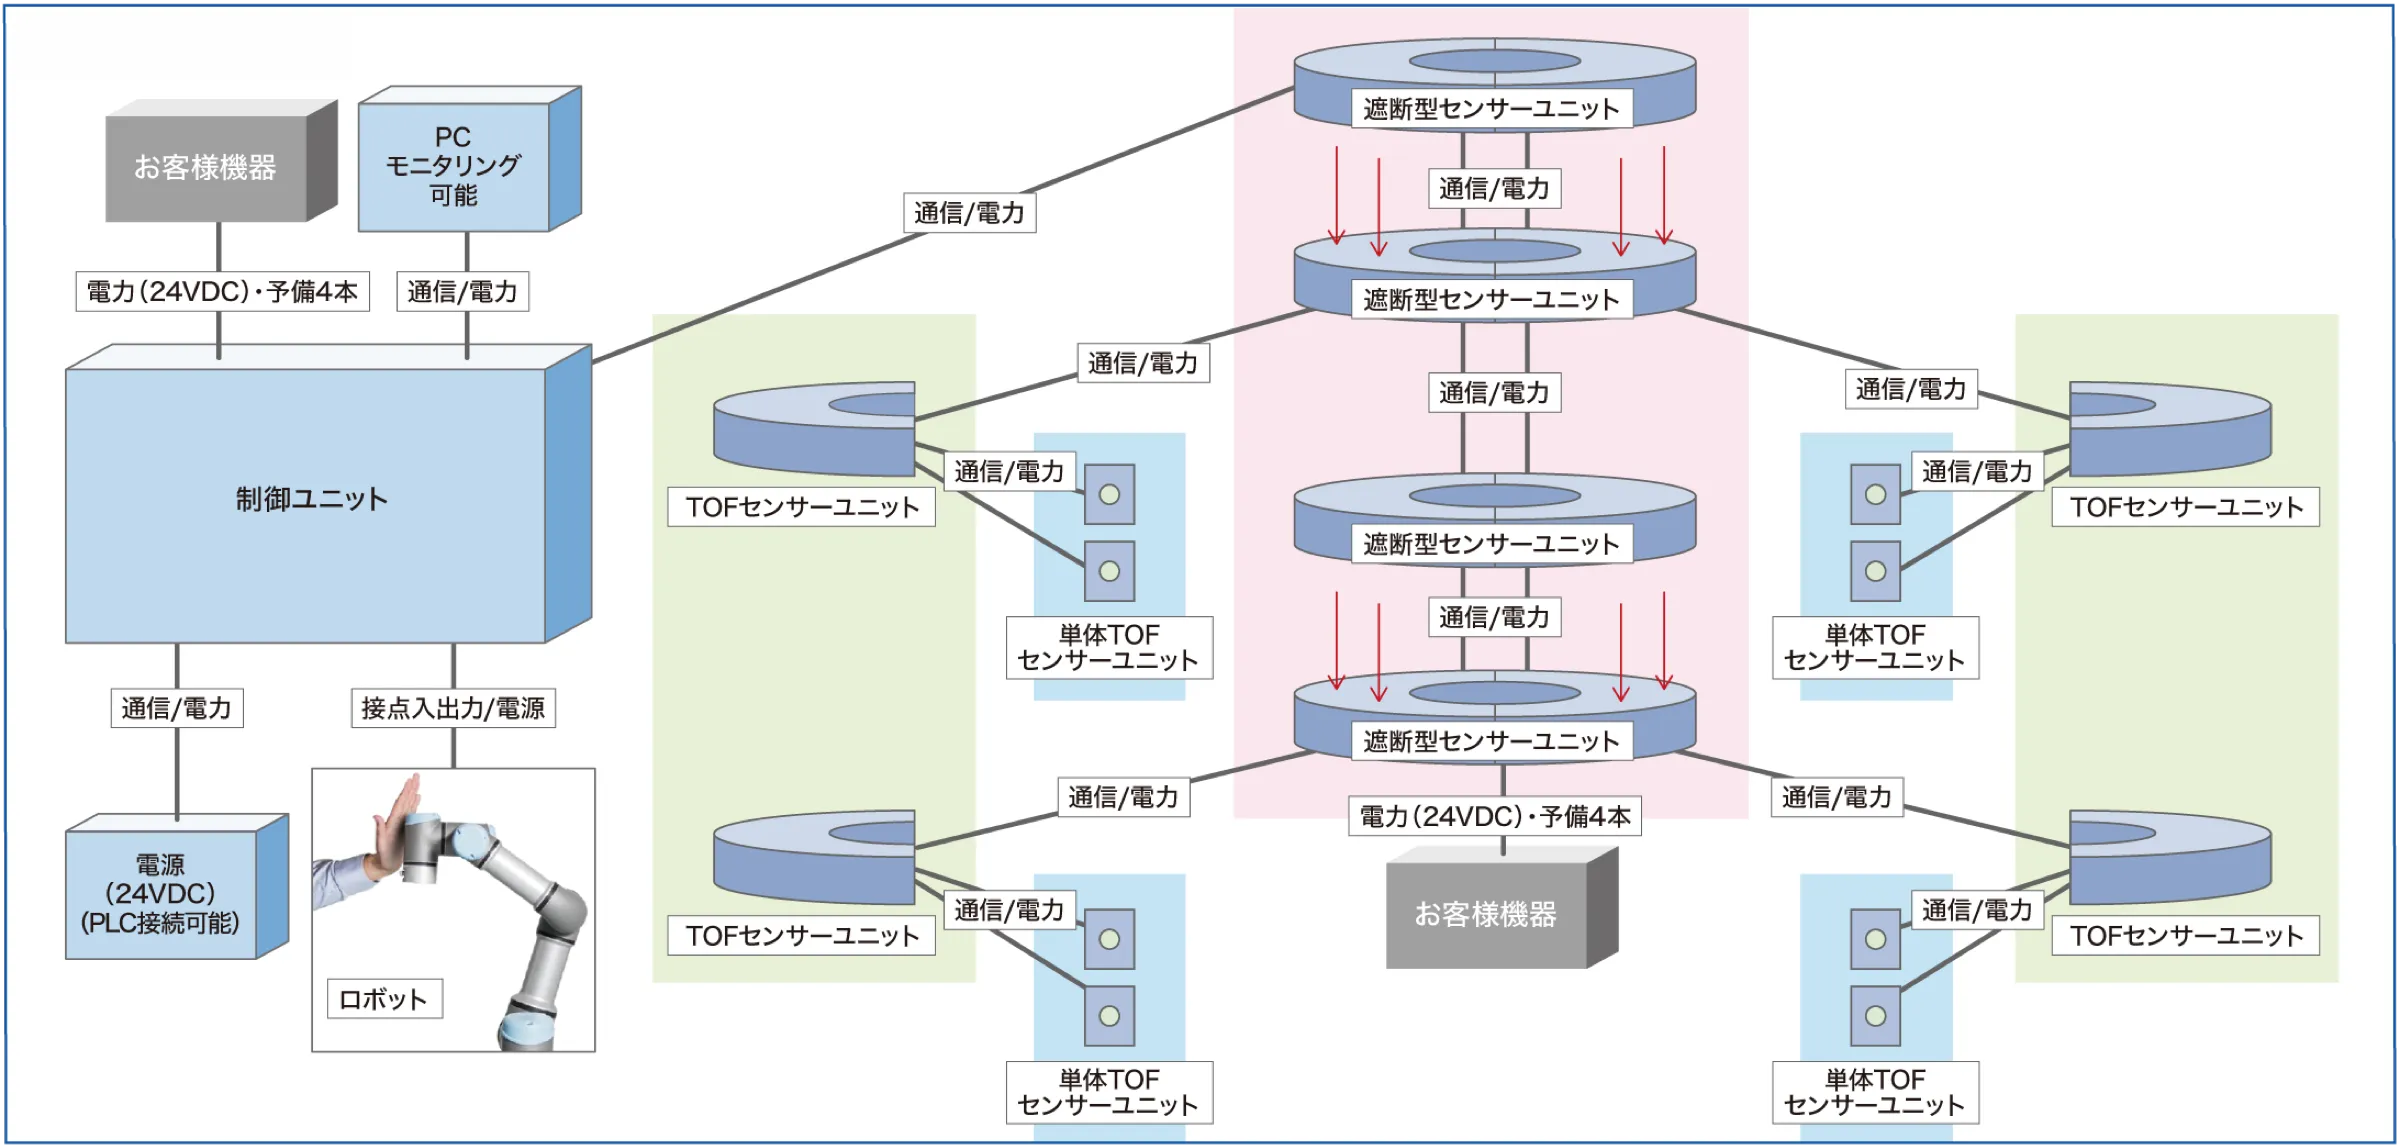
| 最大設置可能台数 | 制御ユニット1台につき、4台 |
小型TOFセンサーユニット
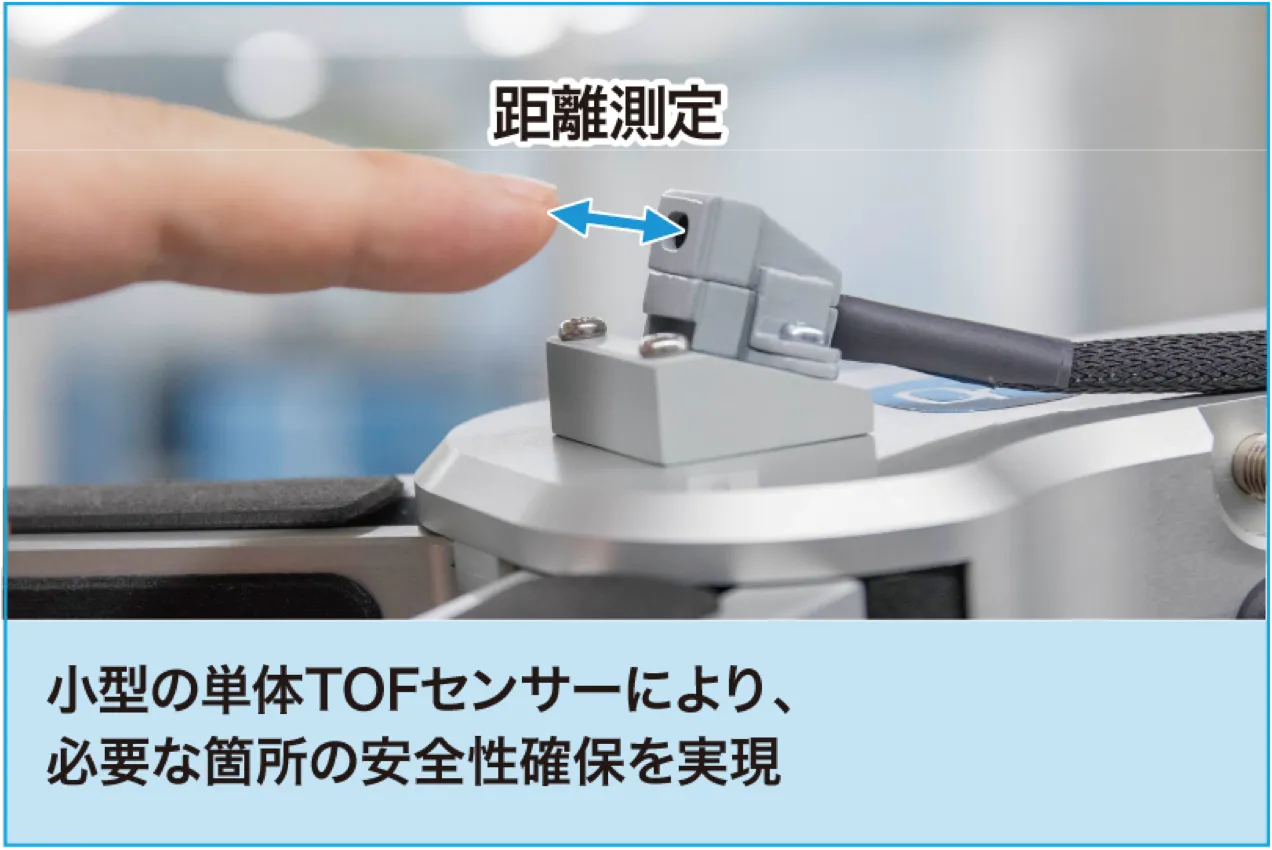
小型の単体TOFセンサーにより、必要な箇所の安全性確保を実現
| 項目 | 仕様 |
|---|---|
| TOFセンサー搭載数 | 1個 |
| TOFセンサー指向角 | 投光角:35°、受光角:25° |
| TOFセンサー最大探知距離 | 2m |
| TOF反応速度 | 20ms(TOFセンサー16個の場合) |
| ユニットサイズ | 28mm×18mm×15mm |
| 設置可能寸法(推奨値) | 28mm×25mm(M3ネジ、20mmピッチの固定可能) |
| 最大設置可能台数 | TOFセンサーユニット1台につき、2台 |
遮断型センサーユニット
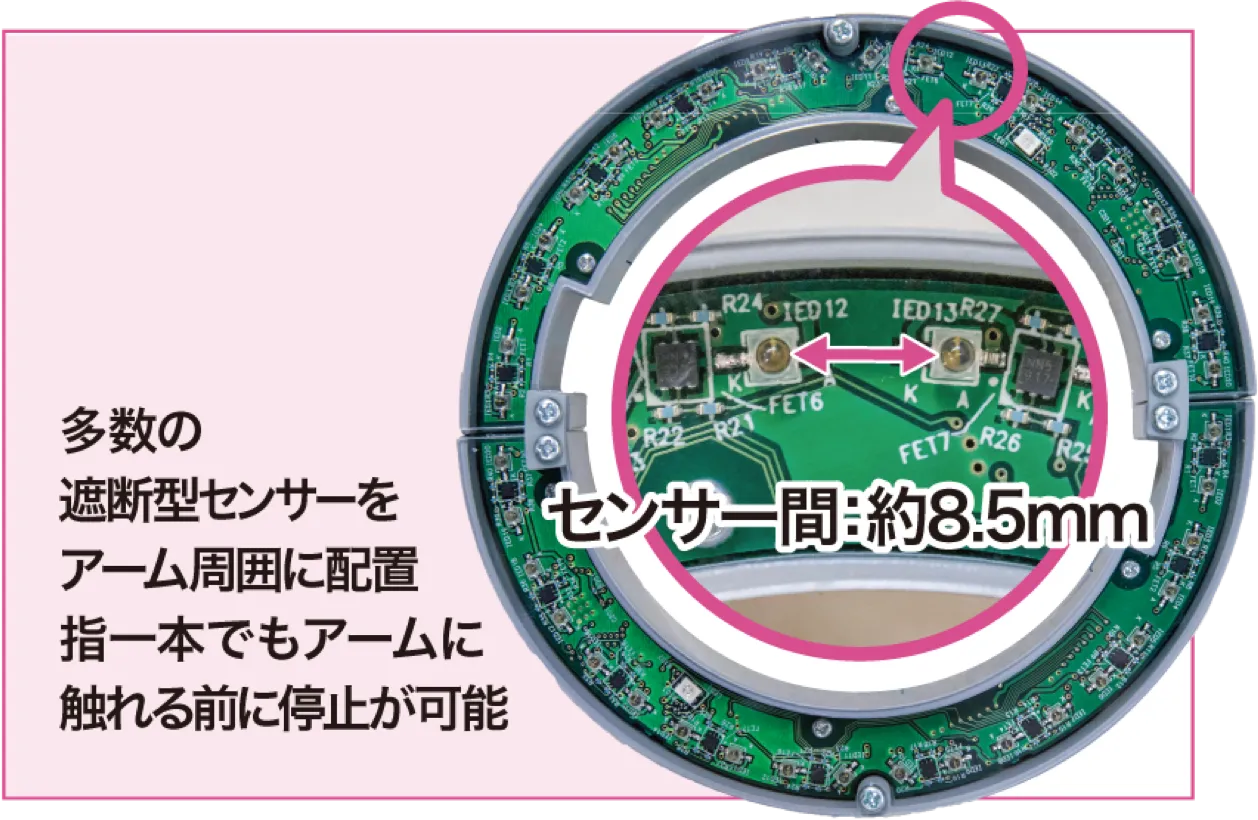
多数の遮断型センサーをアーム周囲に配置。指一本でもアームに触れる前に停止が可能
| 項目 | 仕様 |
|---|---|
| 遮断型センサー搭載数 | 1ユニット当たり、半円状に計20個、等間隔に搭載 二つの半円形状を合わせるため、全周計40個、等間隔に監視可能 |
| 遮断型センサー間距離 | 約8.5mm(9°間隔) |
| 遮断型センサー反応速度 | 50ms以下(40光軸の場合) |
| ユニットサイズ | φ120mm×高さ33mm(二台分) |
| 設置可能寸法(推奨値) | φ85の円筒型 |
| 最大設置可能台数 | 制御ユニット1台につき、4台(全周監視に二台必要) |
全体ブロック図
マスター・スレーブロボットシステム
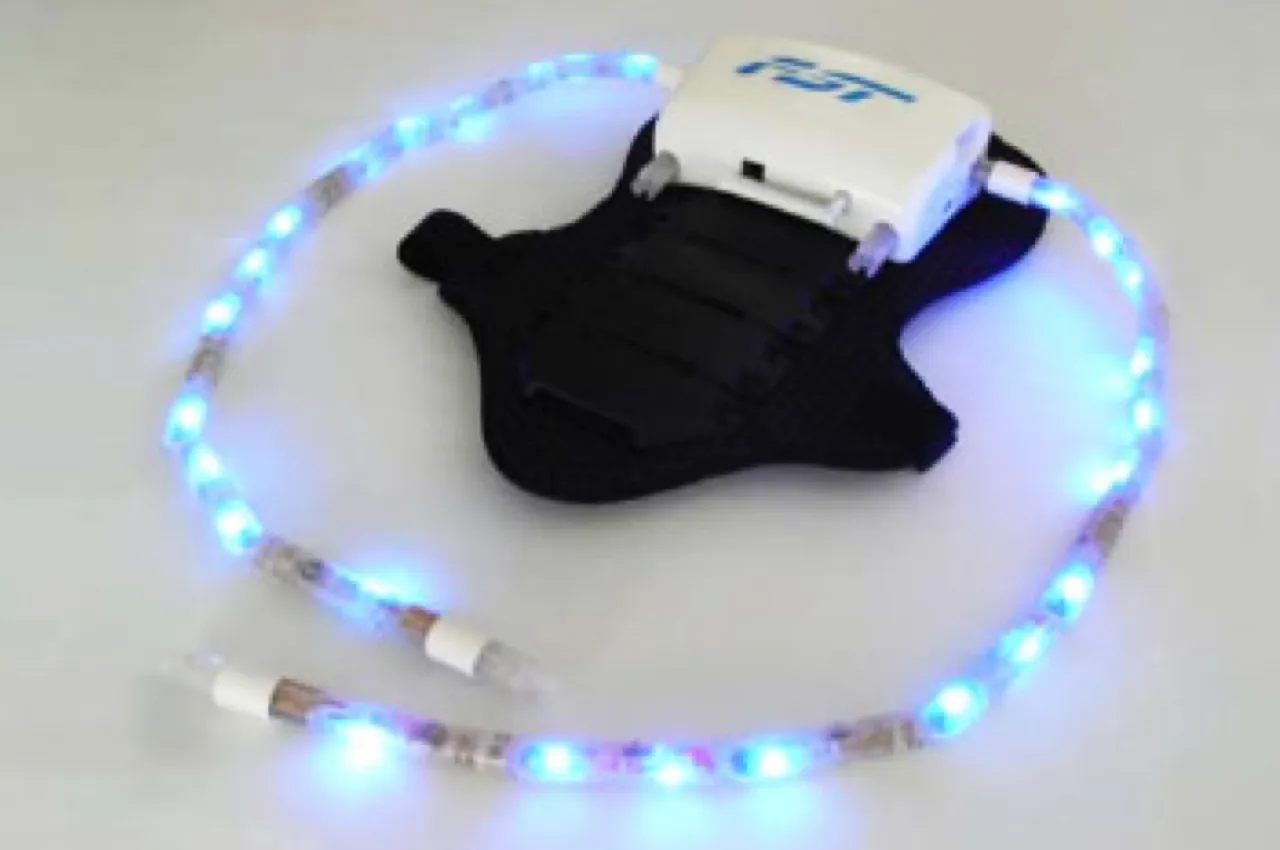
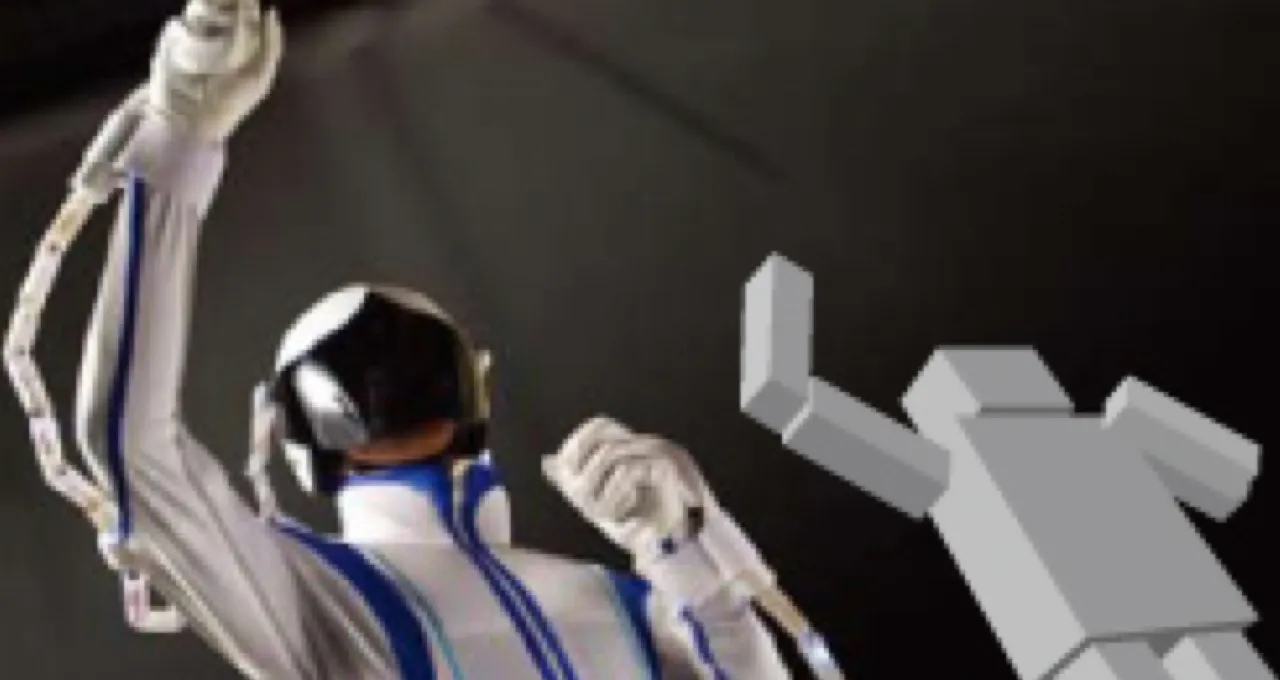
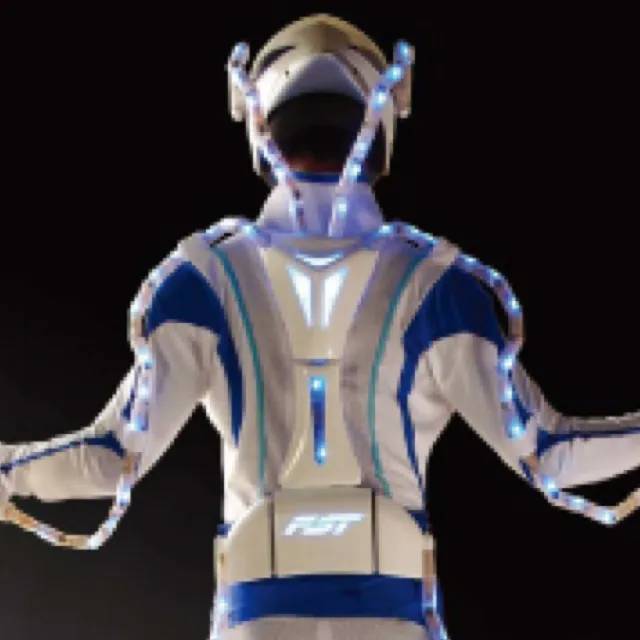
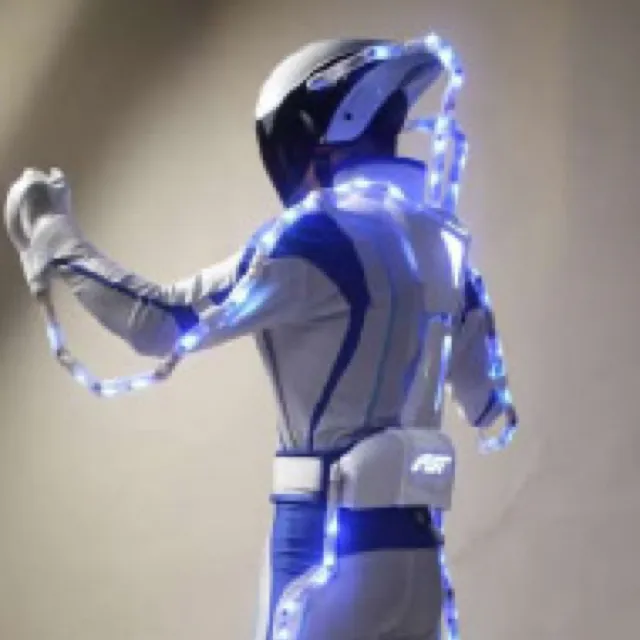
特徴
- 位置と姿勢を計測可能
- 一般のセンサーでは位置もしくは姿勢のみ計測しますが、FSTを利用すれば1つのセンサーで両方同時に計測できます。
- 高速動作可能
- 最速10msのスピードでデータ取得が可能です。
- 自由に構成可能
- 3種類の長さのFSTを自由に組み合わせることで、様々な用途に適用可能です。接続ポートが6つあり、頭・腕・足の動きを同時に計測することも可能です。
- 手軽に利用
- 計測に必要な機器は本製品とPCだけで手軽に利用できます。
- 配線レス動作も可能
- 無線LANとバッテリー搭載なので、屋外など電源のない場所でも使用できます。